ニュースの概要

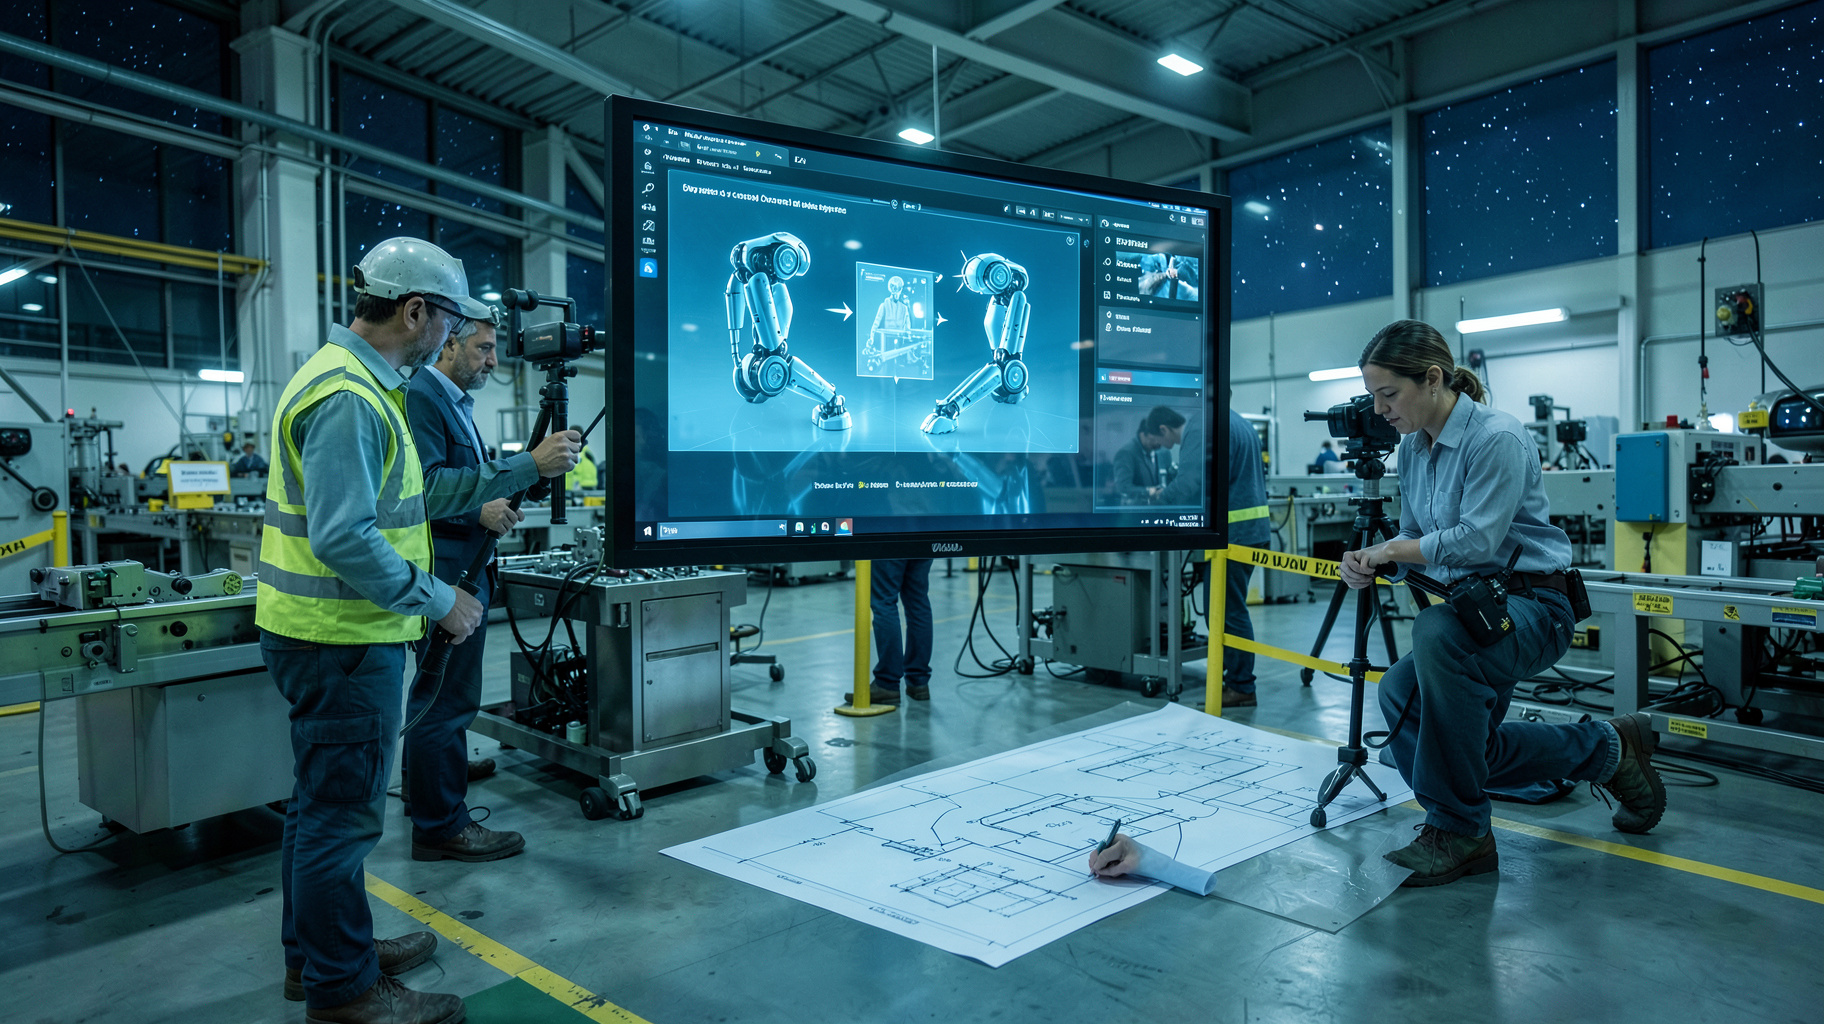
ヒュンダイ・モービスは、製造現場で活用できる新技術を40件公開しました。中でも目を引くのが、実際の生産ラインを仮想空間に再現し、ロボットアームやグリッパーの動きを事前に学習させる仕組みです。物理AIを使って、現実の設備がどのように動き、部品にどう接触するかを仮想環境で確かめます。産業用3Dスキャンで工場を細かくデータ化すれば、図面だけでは分からない配管や設備間の隙間も反映できます。新ラインの立ち上げや設備変更を現場で試す前に検証できるため、停止時間や手戻りの削減につながる可能性があります。
引用元: ヒュンダイ・モービス、製造技術40件を公開 デジタルツイン活用を強化(S. Korea Economic Daily)
分析・見解
40件の技術公開が示す製造競争の軸の変化
ヒュンダイ・モービスが40件の製造技術をまとめて公開したことは、個別の自動化装置を売り込む動きとは少し違う。設計、設備、ロボット、品質確認を一つのデータの流れで結び、工場を変えやすくする力を競う段階に入ったという意味が大きい。自動車部品は車種や仕様の切り替えが多く、同じ設備を長く固定的に使えるとは限らない。変更に強い工場ほど、需要の変化に早く対応できる。
従来の工場立ち上げでは、図面上の検討、設備の設置、現場での調整が順番に進む。問題が見つかるたびに工程が戻り、ロボットの動作確認も実機の空き時間に限られた。仮想空間を先に整えれば、干渉や到達範囲の不足を早い段階で洗い出せる。40件という数そのものより、こうした技術を単独でなく工程全体に組み込もうとしている点が重要だ。
3Dスキャンが仮想工場を現実に近づける
デジタルツイン(=現実の設備を仮想空間に再現する仕組み)の精度は、元になる現場データで決まる。設計図だけでは、床のわずかな傾き、既存設備の位置ずれ、作業者が通る動線まで正確に表せない。産業用3Dスキャンなら、工場を点の集まりとして測定し、現状の形を比較的短時間で取り込める。新しい設備を置く前に、搬入経路や保守スペースを検証することも可能になる。
ただし、形を再現するだけでは不十分だ。ロボットの速度、部品の重さ、グリッパーの滑り、作業者との距離など、動きと安全に関わる情報も必要になる。仮想環境で成功しても、現場の照明や摩擦、部品のばらつきで失敗することはある。そのため、最初から完全な再現を目指すより、干渉防止や動作順序の確認など、効果が測りやすい用途から始めるのが現実的だ。
物理AIはロボットの試行錯誤を実機から移す
今回のロボット教育ソリューションで注目すべきは、単純な動作の記録ではなく、物体と接触した結果を学習させる点にある。ロボットアームが部品をつかむ場合、部品の位置が少しずれただけでも、力のかけ方や手首の角度を調整しなければならない。物理AIは、こうした現実の法則を前提に動作を組み立てる考え方だ。
学習を仮想環境に移せば、実機を壊す危険やライン停止を抑えながら、多数の試行を重ねられる。独自の視点で見ると、最大の価値はロボットの導入台数を増やすことではない。熟練者が現場で行ってきた微調整を、再利用できる手順とデータに変えることにある。担当者が異動しても、調整の知識を次のラインへ移しやすくなる。
効果を決めるのは仮想化より更新の速さ
デジタルツインの導入でありがちな失敗は、一度作った仮想工場を完成品と考えることだ。現場では治具が交換され、部品の仕様が変わり、設備の位置も少しずつ動く。現実と仮想空間の差が広がれば、シミュレーションの結果は判断材料にならない。3Dスキャンを定期的に行い、設備変更の履歴や品質データと結び付ける運用が欠かせない。
今後は、立ち上げ前の検証だけでなく、稼働後の異常予測や保全計画にも広がるだろう。例えば、ロボットの動作時間が徐々に伸びた場合、グリッパーの摩耗や部品位置のずれを仮想モデルと実測値の差から探れる。導入効果は、派手な仮想映像ではなく、立ち上げ日数、設備停止時間、調整工数、初期不良率といった現場の数字で評価すべきである。
ビジネスへの影響
投資判断は設備価格でなく手戻り削減で比べる
製造企業が導入を検討する際は、スキャナーや計算基盤の購入費だけを見ると判断を誤る。比較すべきなのは、設備変更によるライン停止、現場での再加工、ロボット調整にかかる人件費まで含めた総費用だ。新ラインを短期間で立ち上げる計画や、複数車種に同じ設備を使う計画では、事前検証の価値が高い。一方、設備がほとんど変わらず、停止時の損失も小さい現場では、全面導入より重要工程に絞る方が合理的である。
最初の案件には、ロボットと治具の干渉確認、搬送経路の検証、保守作業の安全確認が向く。成果指標は、立ち上げまでの日数を何日短縮したか、実機での調整時間を何時間減らしたか、変更後の不良率がどう変わったかにする。仮想モデルの精細さだけを評価項目にしてはいけない。
現場データを扱える人材と運用体制を先に作る
導入の壁は技術より、設計部門、製造部門、保全担当が同じデータを使えるかどうかにある。3Dスキャンの担当者が測定して終わりでは、仮想モデルは更新されない。設備番号、変更日、部品の版数、ロボットの設定を共通のルールで記録し、誰がいつ修正したかを残す必要がある。
また、ロボット教育を現場へ戻す際には、安全確認と人の技能を置き換えない線引きも必要だ。仮想環境で合格した動作をそのまま稼働させず、低速運転、空運転、実部品での確認を段階的に行う。現場の作業者を初期設計に参加させれば、画面上では見えにくい交換のしにくさや清掃の問題も拾える。
サプライヤー選定ではデータの持ち運びを確認する
設備メーカーごとに別々の形式でデータを管理すると、工場全体の仮想化が進んだ段階で統合費用が膨らむ。導入前に、3Dデータを他の設計ソフトへ移せるか、ロボットの動作記録を再利用できるか、既存の生産管理や品質管理の仕組みと接続できるかを確認したい。特定企業の仕組みに閉じ込められると、設備更新のたびに同じ費用が発生する。
意思決定者は、最初から全工場を対象にせず、変更頻度が高く、停止損失が大きい一工程で効果を測るべきだ。そこで得たモデル、測定手順、安全基準を横展開する方が、見栄えの良い実証実験を増やすより投資回収を説明しやすい。デジタルツインは映像制作ではなく、変更を安く試すための経営基盤として捉えることが重要である。