ニュースの概要
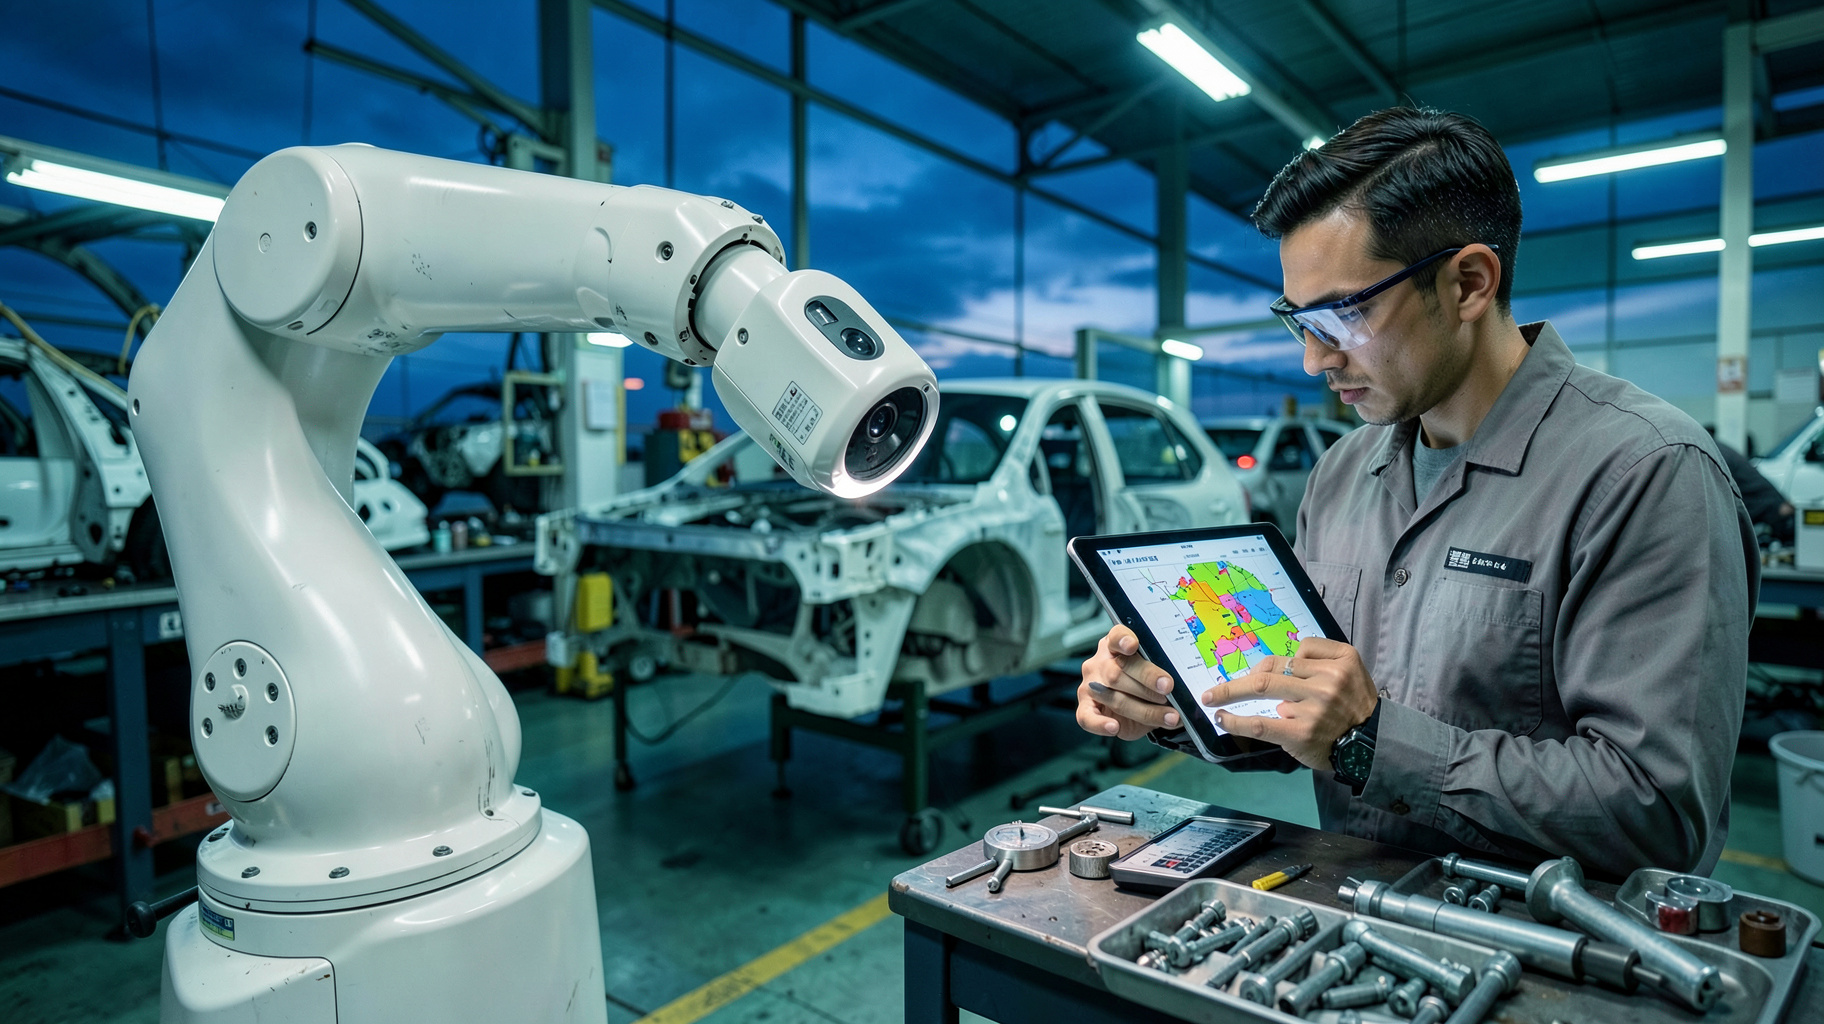
ZEISSは、量産工場の中で使う自動計測ロボット「ZEISS TALOS」を発表した。ロボットアームの先端に新型の光学センサーを載せ、最大3.30メートル先まで届く。測定の不確かさは100マイクロメートル(=0.1ミリ)未満とされる。外部の位置追跡装置や、ワークに貼る目印は要らない。センサーは大きな面の形状をまとめて取り込む作業と、穴・縁・ボルト・ねじといった細かな部分の計測を、一つの流れでこなす。24メガピクセルのカメラを2台そなえ、表面の形を細かく読み取る。つまり、これまで別々の装置と工程に分かれていた「形を取る」と「寸法を測る」を、ロボット1台にまとめた製品である。
引用元: ZEISS、産業用3Dスキャンと自動検査を統合したTALOS計測ロボットを発表(ZEISS)
分析・見解
スキャンと寸法測定を一台に畳んだ設計の狙い
これまで量産現場の検査は、役割が二つに割れていた。一つは三次元測定機による寸法の確認である。精度は高いが、ワークを測定室へ運ぶ必要があり、時間もかかる。もう一つは3Dスキャナーによる全体形状の取得である。広い面は速く取れるが、穴の位置やねじ山のような細部は苦手だった。
TALOSの新しさは、この二つを同じセンサーで続けて処理する点にある。大きな面は点群(=無数の点で形を表したデータ)で押さえ、必要な箇所だけ細部の計測に切り替える。装置を持ち替えないので、段取りの時間と、装置間で座標を合わせる手間が消える。
マーカーと外部追跡をなくす意味
従来のロボット式スキャンでは、ワークに反射シールを貼ったり、外部の追跡カメラでロボットの位置を測ったりする方法が一般的だった。精度は出るが、シールを貼る作業が要る。追跡カメラの視界を確保する必要もある。ラインの流れを止める大きな原因だった。
TALOSはこれらを使わないと明記している。ロボットの動きが多少ぶれても、センサー自身が見た形から位置を割り出す仕組みだと読める。ここで効くのが100マイクロメートル未満という数字である。自動車の外板や樹脂部品の公差は、0.2〜0.5ミリ程度が多い。0.1ミリを切る不確かさがあれば、その多くを判定の余裕を持って扱える。
3.30メートルのリーチが変える設置の考え方
到達距離が長いことは、地味に重要である。車体の大きな部品や、大型の金型、航空機の外板などは、小さなロボットだと台座ごと動かす必要が出る。3.30メートルあれば、固定したまま一つのセルで大半を測れる。
私が注目するのは、検査の位置づけが変わる点である。これまで検査は、製造が終わった後に抜き取りで行う「関所」だった。ロボットが全数を速く測れるなら、検査は工程の中に入り込み、結果を次の加工条件へ返す「センサー」になる。不良を見つけるのではなく、不良が出る前に流れを調整する使い方である。
実際の効果を左右する三つの条件
とはいえ、仕様の数字だけでは判断できない。測定の不確かさは条件付きの値であり、工場の振動、温度変化、ワークの表面の光沢や色で変わる。つや消しの黒い樹脂と、鏡面に近い金属では、同じ精度は出ない。
また、データの量も課題である。24メガピクセルのカメラ2台が出す情報は膨大で、これを現場で素早く処理して合否を出す計算の仕組みが要る。ここは、AIによる自動判定やデジタルツインとのつながりが勝負を分ける。装置の性能が上がるほど、競争の軸はハードウェアから、データをどう使うかへ移っていく。
ビジネスへの影響
導入判断は精度より節約できる時間で見る
導入を検討する企業は、まず現在の検査にかかる総時間を洗い出したい。測定室への搬送、段取り、マーカー貼り、待ち時間である。測定そのものは全体の2〜3割にすぎない例も多い。TALOSのような一体型は、この周辺の時間を削ってこそ元が取れる。
試算の手順は単純である。年間の検査件数に、1件あたりの削減時間と人件費を掛ける。そのうえで、不良の流出による手戻り費用の減少分を加える。精度の数字は、必要な公差を満たしているかの確認に使い、比較の主役にはしない。
小さく始めて、データの置き場所を先に決める
最初から全ラインに広げるより、不良の影響が大きい一つの工程で試すほうが安全である。たとえば、溶接後のフレームや、組み付け前の主要部品が向いている。
その際、見落としやすいのがデータの扱いである。測定結果を品質管理システムや設計データ(CAD)と突き合わせる道筋が無いと、ただの高価な計測器で終わる。導入前に、保存先、保管期間、設計変更時の基準データの更新担当を決めておく。これだけで、運用の定着率は大きく変わる。
将来的には、検査データが工程の改善に直結する。計測を内製化できる工場と、外部の検査会社に頼り続ける工場とで、数年後の対応の速さに差が出るだろう。